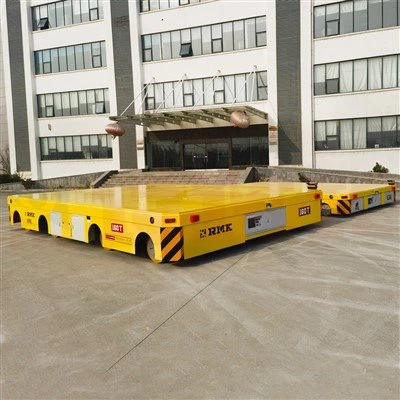
В сферата на индустриалната автоматизация се появиха тежко натоварване AGV (автоматизирано ръководено превозно средство), като смяна, особено за транспортиране на огромни товари в рамките на производствените инсталации, складове и други индустриални условия. Като водещ доставчик на AGV AGV за тежко натоварване разбирам критичното значение на избягването на препятствия в тези мощни машини. Тази публикация в блога ще се задълбочи в различните методи и технологии, които тежкото натоварване AGV оръжия използва, за да се движи безопасно около препятствия.
Откриване на препятствия на базата на сензор
Един от най -фундаменталните начини тежкото натоварване AGV оръжия избягва препятствията е чрез използването на сензори. Тези сензори действат като "очите" на AGV, като постоянно сканират околната среда за потенциални опасности.
Лазерни скенери
Лазерните скенери се използват широко при тежко натоварване AGV рамена. Те излъчват лазерни лъчи в 2D или 3D модел и измерват времето, необходимо за светлината да отскочи от обектите в околната среда. Анализирайки отразената светлина, AGV може да създаде подробна карта на обкръжението му, откривайки препятствия като други превозни средства, работници или стационарни предмети. Например, тежкото натоварване AGV рамо, оборудвано с 2D лазерен скенер, може да открие препятствия в определена хоризонтална равнина. Ако в пътя на AGV бъде открит обект, скенерът изпраща сигнал към системата за управление на AGV, който след това инициира подходящ отговор, като спиране или промяна на пътя.
Ултразвукови сензори
Ултразвуковите сензори работят върху принципа на звуковите вълни. Те излъчват високочестотни звукови вълни и измерват времето, необходимо на вълните да отскочат след удряне на обект. Тези сензори са особено полезни за откриване на препятствия на близко разстояние. В тежко натоварване AGV рамо, ултразвуковите сензори могат да бъдат поставени около периметъра на превозното средство за откриване на обекти, които могат да бъдат в непосредствена близост. Например, когато AGV маневрира в плътно пространство, ултразвуковите сензори могат да открият близки стени или малки предмети, които може да не бъдат лесно открити от други сензори.
Сензори за зрение
Сензорите за зрение, като камери, също стават все по -популярни в AGV оръжия с тежки товари. Тези сензори могат да заснемат изображения или видеоклипове на средата и да използват алгоритми за компютърно зрение, за да анализират данните. Сензорите за зрение могат да предоставят подробна информация за формата, размера и местоположението на препятствията. Например, системата за виждане, базирана на камера, може да идентифицира човешки работник по пътя на AGV, като анализира формата и движението на човека. Тази информация може да се използва за задействане на подходяща пречка - реакция на избягване, като забавяне или промяна на маршрута.
Картографиране и навигационни технологии
В допълнение към откриване на препятствия, базирани на сензори, тежкото натоварване AGV оръжия разчита на технологии за картографиране и навигация, за да се избегнат препятствия.


Шлем (едновременна локализация и картографиране)
Slam е техника, която позволява на AGV да създава карта на своята среда, като същевременно определя собствената си позиция в тази карта. Използвайки сензори като лазерни скенери или сензори за зрение, AGV може да събира данни за заобикалящата среда и да изгради карта в реално време. След това тази карта може да се използва за планиране на безопасен път около препятствия. Например, ако AGV срещне нова пречка по време на своята работа, алгоритъмът на SLAM може да актуализира картата и да изчисли нов път, за да избегне препятствието.
Предварително дефинирани карти
Някои тежки товари AGV оръжия използват предварително дефинирани карти на работната среда. Тези карти се създават предварително и се съхраняват в системата за управление на AGV. AGV използва тези карти, за да се движи през околната среда и да избягва известни пречки. Например, в производствен завод, AGV може да има предварително дефинирана карта, която показва местоположението на машините, зоните за съхранение и други фиксирани препятствия. След това AGV може да използва тази карта, за да планира своите маршрути и да гарантира, че тя избягва тези препятствия по време на работа.
Разширени алгоритми за избягване на препятствия
За да направят препятствието - процесът на избягване по -ефективен и интелигентен, тежкото натоварване AGV оръжия често използва усъвършенствани алгоритми.
Размита логика
Fuzzy Logic е математически подход, който позволява на AGV да взема решения въз основа на неточна или несигурна информация. В контекста на избягване на препятствия може да се използва размита логика за оценка на разстоянието, размера и скоростта на препятствията и определяне на подходящия отговор. Например, ако се открие препятствие на определено разстояние, алгоритъмът на размитата логика може да изчисли вероятността от сблъсък и да реши дали AGV трябва да спре, да забави или да промени пътя.
Невронни мрежи
Невронните мрежи са вид алгоритъм за машинно обучение, който може да се поучи от данни и да прави прогнози. При тежко натоварване AGV оръжия невронните мрежи могат да бъдат обучени да разпознават различни видове препятствия и да предскажат тяхното поведение. Например, невронната мрежа може да бъде обучена да разпознава моделите на движение на човешките работници и да предвиди дали е вероятно да се преместят в пътя на AGV. Въз основа на тези прогнози AGV може да предприеме подходящи действия, за да избегне сблъсъци.
Реални - световни приложения и казуси
Нека да разгледаме някои реални приложения на AGV с тежки товари и как те избягват препятствия.
В голям завод за производство на автомобили нашите тежки товари AGV се използват за транспортиране на компоненти на тежки автомобили между различни производствени линии. Тези AGV рамена са оборудвани с комбинация от лазерни скенери, ултразвукови сензори и сензори за зрение. Лазерните скенери осигуряват широк изглед на обхвата на околната среда, докато ултразвуковите сензори откриват пречки на близко разстояние. Сензорите за зрение се използват за идентифициране на специфични обекти, като работници или други AGV. Използвайки тези сензори в комбинация, AGV Arms може да се движи безопасно през натоварената производствена среда, като избягва сблъсъци с други превозни средства и работници.
Друг пример е в складова настройка. НашитеПретоварена AGV - 160 тона многопосочна електрическа транспортна количкасе използва за преместване на големи и тежки палети от стоки. Този AGV е оборудван с усъвършенствани технологии за картографиране и навигация, включително SLAM. Алгоритъмът на SLAM позволява на AGV да създаде истинска карта на склада и да се движи около препятствия като стелажи за съхранение и други превозни средства. AGV може също да използва предварително дефинирани карти, за да планира маршрутите си и да гарантира, че избягва известни пречки.
При по -малка операция на мащаб, нашата5 тона хидравлично повдигане на автоматизирана количка за трансфери3 тона многофункционален AGV с повдигане на 1,5 мсе използват в среда на работилница. Тези AGV рамена са оборудвани със сензори за зрение и ултразвукови сензори за откриване на препятствия в непосредствена близост. Сензорите за зрение могат да идентифицират малки предмети и работници, докато ултразвуковите сензори осигуряват допълнителна защита на близко разстояние.
Заключение
Избягването на препятствия е решаващ аспект на работата на тежкото натоварване AGV оръжия. Използвайки комбинация от сензори, технологии за картографиране и навигация и усъвършенствани алгоритми, тези мощни машини могат да се движат безопасно през сложни индустриални среди, като избягват сблъсъци с други превозни средства, работници и неподвижни предмети.
Ако сте на пазара за AGV ARM на тежък товар, нашата компания предлага широка гама от висококачествени продукти, които са проектирани с най -новите препятствия - Technologies за избягване. Независимо дали се нуждаете от голям капацитет AGV за тежки приложения или по -малък, по -универсален модел за среда на работилница, имаме решение за вас. Свържете се с нас днес, за да обсъдите вашите специфични изисквания и да започнете процеса на възлагане на обществени поръчки.
ЛИТЕРАТУРА
- Thrun, S., Burgard, W., & Fox, D. (2005). Вероятностна роботика. MIT Press.
- Siegwart, R., Nourbakhsh, IR, & Scaramuzza, D. (2011). Въведение в автономните мобилни роботи. MIT Press.
- Brooks, RA (1986). Здрава слоеста система за управление на мобилен робот. IEEE Journal за роботика и автоматизация, 2 (1), 14 - 23.